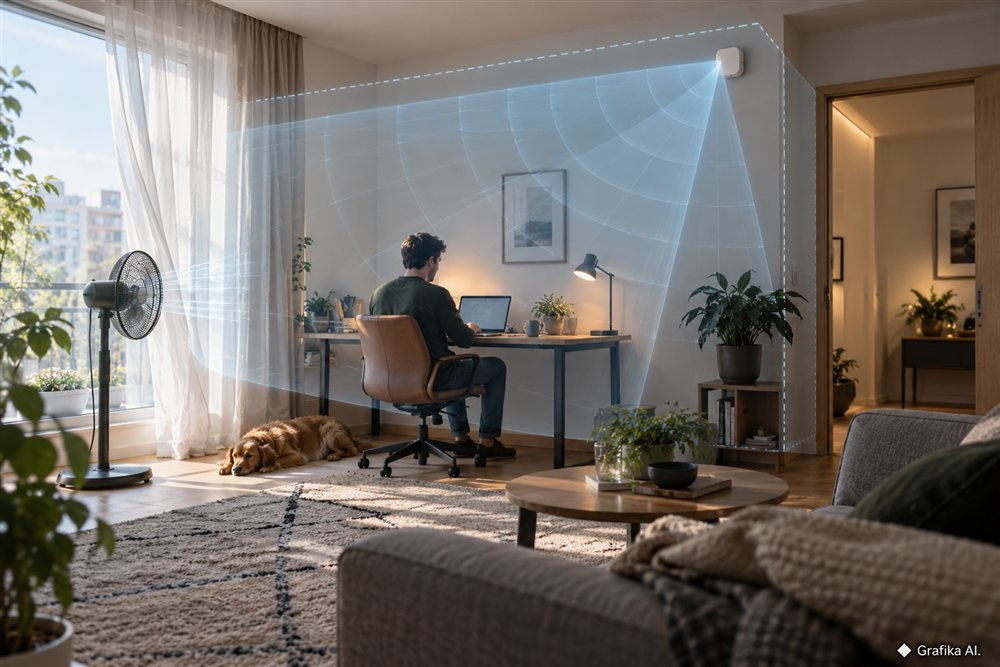
Czujnik obecności mmWave potrafi zrobić coś, czego zwykły PIR zazwyczaj nie umie: wykryć człowieka siedzącego nieruchomo przy biurku albo leżącego na kanapie. Ta sama czułość na mikroruchy jest jednak źródłem najbardziej irytującego problemu radarów domowych. Wentylator, poruszająca się zasłona, roślina przy otwartym oknie, robot sprzątający, a czasem ruch za drzwiami lub lekką ścianą mogą podtrzymywać stan „obecność” mimo pustego pokoju.
Nie oznacza to od razu uszkodzenia czujnika. Najczęściej problemem jest konfiguracja. W radarze mmWave nie powinno się zaczynać od podnoszenia lub obniżania czułości. Najpierw trzeba ustalić faktyczny obszar, który sensor ma obserwować, potem wyciąć źródła zakłóceń, a dopiero na końcu dostroić czułość i czasy podtrzymania obecności.
To ważna kolejność. Czujnik ustawiony na maksymalny zasięg, maksymalną czułość i skierowany w stronę drzwi balkonowych będzie trudny do ustabilizowania niezależnie od jakości automatyki.
Strefa detekcji powinna kończyć się na pokoju, a nie na maksymalnym zasięgu radaru
Deklarowany zasięg czujnika nie jest zalecanym zasięgiem pracy. To jedna z najczęstszych pomyłek podczas konfiguracji mmWave.
Przykładowo Aqara Presence Sensor FP2 przy montażu ściennym pracuje w obszarze o poziomym kącie detekcji około 120° i może wykrywać cele w odległości około 8 m. Producent przewiduje monitorowanie pomieszczenia do około 40 m² i podział mapy na maksymalnie 30 stref. Nie oznacza to jednak, że w salonie mającym 4,6 m długości warto zostawić detekcję na pełne 8 m.
Wręcz przeciwnie.
Jeżeli czujnik znajduje się 4,2 m od przeciwległej ściany, pierwszy sensowny test to ograniczenie aktywnego obszaru właśnie do tej ściany lub nieco przed nią. W urządzeniach pozwalających ustawić maksymalną odległość liczbowo rozsądny punkt startowy to głębokość pokoju pomniejszona o około 20–50 cm. Dla pomieszczenia o głębokości 4,2 m można więc rozpocząć test od około 3,8–4,0 m, a później zwiększać zakres tylko wtedy, gdy przy przeciwległej ścianie pojawiają się martwe miejsca.
Ma to szczególne znaczenie, gdy za ścianą znajduje się:
-
korytarz,
-
klatka schodowa,
-
sąsiedni pokój,
-
przestrzeń wspólna w biurze,
-
ciąg komunikacyjny za lekką ścianką,
-
balkon lub taras widoczny przez duże przeszklenie.
Radar mmWave nie widzi przestrzeni tak jak kamera. Analizuje odbicia fal radiowych, dlatego granica pomieszczenia nie zawsze jest dla niego jednoznaczną granicą detekcji. Szkło nie powinno być traktowane jak pewna osłona, a cienkie drzwi czy lekkie konstrukcje również nie gwarantują całkowitego odcięcia sygnału. Do tego dochodzą odbicia od metalu, luster i innych dużych powierzchni.
Praktyczny przykład: radar zamontowany w salonie naprzeciwko otwartych drzwi do korytarza utrzymuje obecność za każdym razem, gdy ktoś przechodzi z kuchni do łazienki. Obniżenie globalnej czułości może pomóc, ale tworzy nowy problem — osoba czytająca książkę na kanapie zaczyna znikać z systemu. Lepszym rozwiązaniem jest ograniczenie strefy przy drzwiach albo oznaczenie jej jako obszaru wyłączonego z detekcji.
W czujnikach pozwalających definiować strefy wykluczenia jest to pierwsze narzędzie, po które warto sięgnąć.
Szczególnie dobrym przykładem jest FP2, gdzie producent przewiduje osobne typy obszarów dla źródeł zakłóceń, krawędzi pomieszczenia oraz wejścia i wyjścia. Obszar za ścianą powinien zostać odcięty jako granica, a drzwi można oznaczyć jako wejście/wyjście. Dzięki temu algorytm dostaje informację, gdzie człowiek rzeczywiście może pojawić się w pokoju i gdzie powinien z niego zniknąć.
Inna sytuacja występuje przy radarach współpracujących z Home Assistantem, w których można podać odległości wprost. Przykładowo rodzina czujników Everything Presence może udostępniać parametry minimalnego i maksymalnego dystansu oraz osobne strefy. W zależności od zastosowanego modułu zakres regulacji może dochodzić nawet do 25 m, ale ustawienie 12 czy 20 m w pokoju mającym 4 m głębokości nie poprawia jakości detekcji. Zwiększa obszar, z którego radar może zbierać niepotrzebne odbicia.
Reguła praktyczna jest prosta: najkrótszy zasięg, który obejmuje cały potrzebny obszar, jest zwykle lepszy niż największy zasięg oferowany przez urządzenie.
Wyjątek? Długi korytarz, garaż albo otwarta przestrzeń, w której faktycznie potrzebna jest detekcja na kilku czy kilkunastu metrach. Wtedy większy zakres ma sens, ale wymaga kontroli zachowania urządzenia przy bramie garażowej, drzwiach, oknach i elementach poruszających się na końcu pola obserwacji.
Wentylator i zasłona wymagają wycięcia zakłócenia, a nie „zduszenia” całego czujnika
Jeżeli pusty pokój pozostaje zajęty tylko wtedy, gdy działa wentylator, klimatyzacja albo uchylone jest okno, nie zaczynałbym od minimalnej czułości.
mmWave jest właśnie po to, żeby wychwytywać małe ruchy. Wentylator ma obracające się łopatki. Zasłona zmienia położenie. Liście dużej monstery poruszają się w strumieniu powietrza. Suszące się ubrania potrafią pracować podobnie. Dla radaru są to rzeczywiste zmiany odbijanego sygnału, a nie błąd porównywalny z przypadkowym przekłamaniem czujnika temperatury.
Najlepsza kolejność diagnostyczna wygląda tak:
-
Wyłącz źródło ruchu i sprawdź, czy fałszywa obecność znika.
-
Jeżeli znika, zaznacz problematyczny fragment jako strefę zakłóceń lub exclusion zone, jeśli urządzenie na to pozwala.
-
Jeśli nie można wyłączyć fragmentu mapy, zmniejsz maksymalny zasięg, o ile źródło zakłócenia znajduje się na końcu pomieszczenia.
-
Dopiero później obniżaj czułość.
-
Po każdej zmianie wykonaj test zarówno pustego pokoju, jak i nieruchomego człowieka.
Ten ostatni punkt jest często pomijany.
Załóżmy, że w sypialni wentylator stojący znajduje się 3 m od sensora. Na wysokiej czułości radar wykrywa go przez całą noc. Po zejściu na minimum problem znika — ale przy okazji czujnik zaczyna tracić śpiącą osobę.
Technicznie konfiguracja została „naprawiona”. Użytkowo jest gorsza niż wcześniej.
W takim pomieszczeniu wycięcie kilkudziesięciu centymetrów wokół wentylatora jest lepszą decyzją niż globalne ograniczenie detekcji, o ile model obsługuje strefy wykluczenia. Trzeba jednak uważać, żeby wycięty obszar nie obejmował miejsca, w którym człowiek rzeczywiście może przebywać.
Nie wszystkie zakłócenia nadają się też do zamaskowania.
Jeżeli wentylator stoi tuż obok fotela i człowiek regularnie siada dokładnie w tej samej części mapy, strefa wykluczenia rozwiąże fałszywe alarmy kosztem prawdziwej detekcji. Wtedy lepiej:
-
przestawić sensor,
-
zmienić jego kąt,
-
przestawić wentylator,
-
albo zastosować drugi punkt detekcji.
Czasem przesunięcie radaru o 30–50 cm daje więcej niż pół godziny regulowania parametrów w aplikacji.
Przy zasłonach trzeba zwrócić uwagę na jeszcze jedną rzecz: problem pojawia się często tylko przy konkretnych warunkach pogodowych. Test wykonany przy zamkniętym oknie może wyglądać idealnie, a pierwszego wietrznego dnia automatyka przestaje wyłączać światło.
Dlatego po konfiguracji warto przeprowadzić co najmniej dwa testy:
Test pustego pokoju: zostawić pomieszczenie na 10–20 minut przy pracującym wentylatorze, klimatyzacji lub otwartym oknie.
Test bezruchu: usiąść w typowym miejscu przez kilka minut, bez celowego machania rękami.
Dobry kompromis to konfiguracja, która przechodzi oba testy. Sam brak fałszywych alarmów nie wystarcza.
Trzeba także uważać na odbicia. Lustro, metalowy regał, telewizor, duża lodówka czy powierzchnia szklana mogą sprawić, że pozycja celu na mapie nie pokrywa się dokładnie z jego fizycznym położeniem. W takich warunkach nie należy rysować stref z dokładnością do kilku centymetrów. Zostawienie marginesu około 20–40 cm przy granicy aktywnej strefy jest zwykle bezpieczniejsze.
Czułość ustawiaj dopiero po zasięgu i strefach — inaczej naprawiasz jeden problem, tworząc drugi
Czułość radaru odpowiada za coś więcej niż prostą odpowiedź „wykrywa dalej albo bliżej”. W zależności od konstrukcji urządzenia może wpływać na próg wykrywania słabszych odbić, rozpoczęcie detekcji, utrzymywanie istniejącego celu albo kilka tych elementów naraz.
Dlatego skala 1–9 w jednym urządzeniu nie jest odpowiednikiem ustawienia „niska–średnia–wysoka” w innym. Nie ma uniwersalnej wartości, którą można przepisać między modelami.
W dokumentacji Aqara FP2 producent wprost rozdziela poziomy czułości detekcji obecności. Wyższy poziom ułatwia rejestrowanie drobnych ruchów, ale zwiększa ryzyko fałszywej detekcji. Niska czułość lepiej pasuje do miejsc z dużą ilością ruchu, natomiast wysoka jest przydatna tam, gdzie człowiek przez dłuższy czas pozostaje niemal nieruchomy.
W praktyce daje to prosty punkt startowy:
-
sypialnia, sofa, stanowisko komputerowe — średnia lub wyższa czułość,
-
korytarz, wejście, komunikacja — niska lub średnia,
-
pomieszczenie z wentylatorem, roślinami i zasłonami — najpierw eliminacja źródeł zakłóceń, później dobór czułości,
-
automatyka światła wymagająca szybkiego wejścia — należy również sprawdzić opóźnienie włączenia, a nie tylko samą czułość.
Bardziej rozbudowane sensory pozwalają osobno regulować trigger sensitivity i sustain sensitivity. To bardzo użyteczne rozdzielenie.
Pierwszy parametr decyduje, jak łatwo nowy cel wywoła stan obecności. Drugi — jak łatwo radar będzie uznawał, że wcześniej wykryty człowiek nadal pozostaje w pomieszczeniu.
Przykład: gabinet ma drzwi przy czujniku i biurko 3,5 m dalej. Czujnik prawidłowo zauważa wejście, ale po dwóch minutach pracy przy komputerze zaczyna zgłaszać pusty pokój. Zwiększanie czułości wyzwalania nie rozwiązuje właściwego problemu — człowiek przecież został wykryty. Trzeba zwiększyć czułość podtrzymania obecności albo odpowiedni próg odpowiedzialny za nieruchome cele.
Sytuacja odwrotna: światło uruchamia się, kiedy ktoś przechodzi korytarzem za drzwiami. Jeżeli strefa i zasięg są już ograniczone prawidłowo, można zmniejszyć czułość odpowiedzialną za pierwsze wykrycie celu, nie obniżając agresywnie podtrzymywania osoby siedzącej w środku.
Duże znaczenie ma również parametr często pomijany w poradnikach: czas przejścia do stanu braku obecności.
Niektóre urządzenia pozwalają ustawić opóźnienie rzędu sekund, inne nawet kilku minut. W bardziej konfigurowalnych systemach spotyka się zakres mniej więcej 1–600 s.
Dla światła w przejściu opóźnienie 5–15 sekund może być wystarczające. W salonie lub gabinecie lepszym punktem startowym będzie często 30–60 sekund, ponieważ pojedyncza chwilowa utrata celu nie zgasi wtedy światła nad siedzącym człowiekiem.
Nie należy jednak maskować konfiguracji kilkuminutowym opóźnieniem. Jeżeli pusty pokój jest raportowany jako zajęty przez cztery minuty tylko dlatego, że ustawiono 240 sekund zwłoki, radar nadal nie działa dobrze — automatyka po prostu później ujawnia problem.
W urządzeniach oferujących kalibrację pustego pomieszczenia warto wykonać ją dopiero po ustawieniu sensora, mebli i głównych źródeł zakłóceń. Przykładowo FP2 posiada procedury uczenia przestrzeni i możliwość oznaczania źródeł interferencji. Kalibracja przeprowadzona przed przestawieniem dużego lustra, wentylatora albo regału nie musi odpowiadać późniejszym warunkom.
Problematyczny bywa też sam montaż. Czujnik skierowany dokładnie na klimatyzator, duże okno czy wentylator zaczyna pracę z niepotrzebnie trudnej pozycji. Jeżeli aplikacja wymaga tworzenia kolejnych ogromnych stref wykluczenia, trzeba zadać prostsze pytanie: czy sensor nie jest źle ustawiony fizycznie?
Zmiana miejsca montażu jest bardziej kłopotliwa niż przesunięcie suwaka w aplikacji, ale w trudnym pomieszczeniu potrafi definitywnie zakończyć problem.
Przykład Aqara FP2 pokazuje też, że tryb montażu ma znaczenie. Przy konfiguracji strefowej urządzenie powinno pracować w przewidzianej przez producenta orientacji. Z kolei montaż sufitowy służy m.in. innemu sposobowi obserwacji przestrzeni; przy wysokości około 2,8 m deklarowany obszar trybu wykrywania upadku ma promień około 2 m. Nie można więc bezkrytycznie przenosić ustawień między montażem ściennym i sufitowym.
Dla większości mieszkań najlepsza procedura jest następująca: średnia czułość, realny zasięg ograniczony do pomieszczenia, precyzyjne strefy wykluczenia i dopiero później korekta jednego parametru naraz.
Zmiana trzech suwaków jednocześnie jest szybka, ale uniemożliwia stwierdzenie, który z nich rzeczywiście poprawił sytuację.
Więcej informacji na: https://househub.pl
FAQ
Czy radar mmWave może wykrywać ruch za ścianą?
Tak, w określonych warunkach jest to możliwe. Zależy od częstotliwości radaru, konstrukcji ściany, materiału, odległości, kąta ustawienia oraz czułości. Lekka ścianka działowa czy drzwi nie powinny być traktowane jako pewna granica detekcji. Jeśli za ścianą znajduje się ruchliwy korytarz, najpierw należy ograniczyć maksymalny zasięg i obszar aktywnej strefy.
Dlaczego czujnik pokazuje obecność, kiedy w pokoju nikogo nie ma?
Najczęstsze przyczyny to poruszająca się zasłona, wentylator, nawiew klimatyzacji, rośliny, robot sprzątający, ruch poza właściwą strefą albo odbicia od szkła i metalu. Najpierw trzeba ustalić źródło zakłócenia, wyłączając podejrzane urządzenia pojedynczo. Dopiero potem ma sens regulacja czułości.
Czy wystarczy zmniejszyć czułość radaru?
Nie zawsze. To szybka metoda, ale łatwo nią pogorszyć wykrywanie siedzącej lub śpiącej osoby. Jeśli zakłócenie pochodzi z jednego fragmentu pomieszczenia, lepiej najpierw zastosować strefę wykluczenia albo ograniczyć zasięg.
Jaką czułość ustawić na początku?
Najbezpieczniejszym punktem startowym jest poziom średni. Następnie należy sprawdzić dwa skrajne przypadki: nieruchomą osobę w najtrudniejszym miejscu oraz pusty pokój z uruchomionym wentylatorem, nawiewem albo otwartym oknem. Zwiększaj czułość tylko wtedy, gdy radar gubi człowieka; zmniejszaj ją dopiero wtedy, gdy strefy i zasięg są już prawidłowe.
Jak duży zasięg ustawić?
Taki, jakiego naprawdę wymaga pomieszczenie. Jeżeli przeciwległa ściana znajduje się 4 m od radaru, nie ma praktycznego powodu utrzymywać detekcji na 8 czy 10 m. Dobrym początkiem jest ustawienie granicy kilkadziesiąt centymetrów przed końcem pomieszczenia, wykonanie testu, a następnie stopniowe zwiększanie jej w razie martwych pól.
Czy można ustawić strefę wykluczenia na wentylator?
Tak, jeżeli urządzenie to obsługuje i w tym samym miejscu nie musi być wykrywany człowiek. Jeżeli fotel znajduje się bezpośrednio przy wentylatorze, wyłączenie całego obszaru może uniemożliwić poprawną detekcję osoby. Lepsze będzie wtedy przestawienie urządzenia lub zmiana kąta radaru.
Czy długi czas wyłączenia rozwiązuje problem fałszywej obecności?
Nie. Opóźnienie rzędu 30–60 sekund potrafi ustabilizować automatykę, ale nie usuwa błędnej detekcji. Ustawienie kilku minut tylko po to, żeby ukryć skaczący stan sensora, komplikuje diagnostykę i opóźnia gaszenie światła po rzeczywistym wyjściu.
Co zrobić jako pierwsze, gdy mmWave wykrywa zasłonę albo ruch poza pokojem?
Najpierw nie zmieniaj czułości. Wyłącz wszystkie automatyzacje zależne od radaru i obserwuj sam stan sensora. Następnie ogranicz zasięg dokładnie do wymiarów pomieszczenia oraz usuń z aktywnej mapy drzwi, okno, wentylator i inne miejsca generujące fałszywe cele. Dopiero jeśli pusty pokój nadal jest wykrywany jako zajęty, zmniejszaj czułość po jednym poziomie i za każdym razem sprawdzaj, czy radar nadal widzi nieruchomą osobę na kanapie, przy biurku lub w łóżku. Najczęstszy błąd to próba naprawienia źle wyznaczonego obszaru detekcji suwakiem czułości — właśnie ten błąd warto usunąć jako pierwszy.